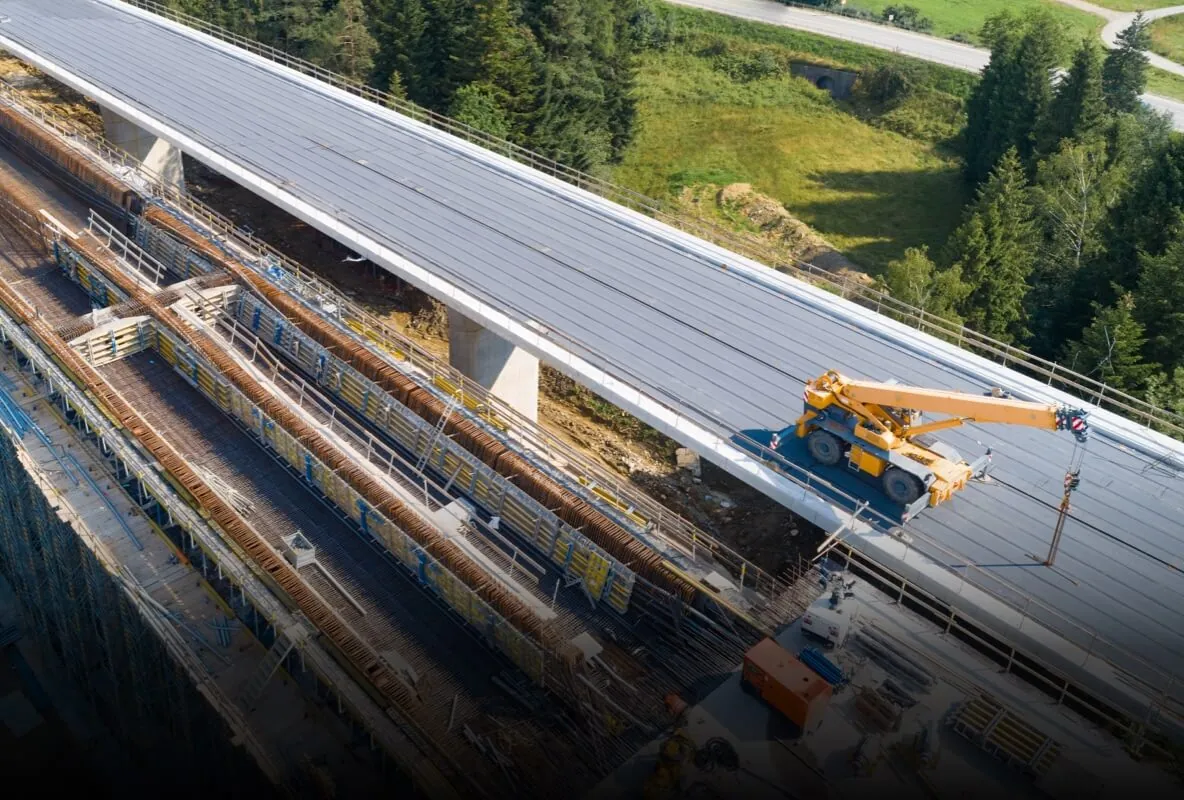
Qurilish maydonchasining avtonom monitoringi
- Yagona tahliliy platforma: BPLA, robototexnika, BIM va AI.
- Majmuaning texnik ish stsenariysi — uchishdan tayyorlik hisobotigacha.
«Reja / fakt» nazorati
raqamli model bo'yicha
MODEL: DAILY
MODE: AUTO
Obyektni avtonom nazorat qilish arxitekturasi
Makro-ma'lumot yig'ish
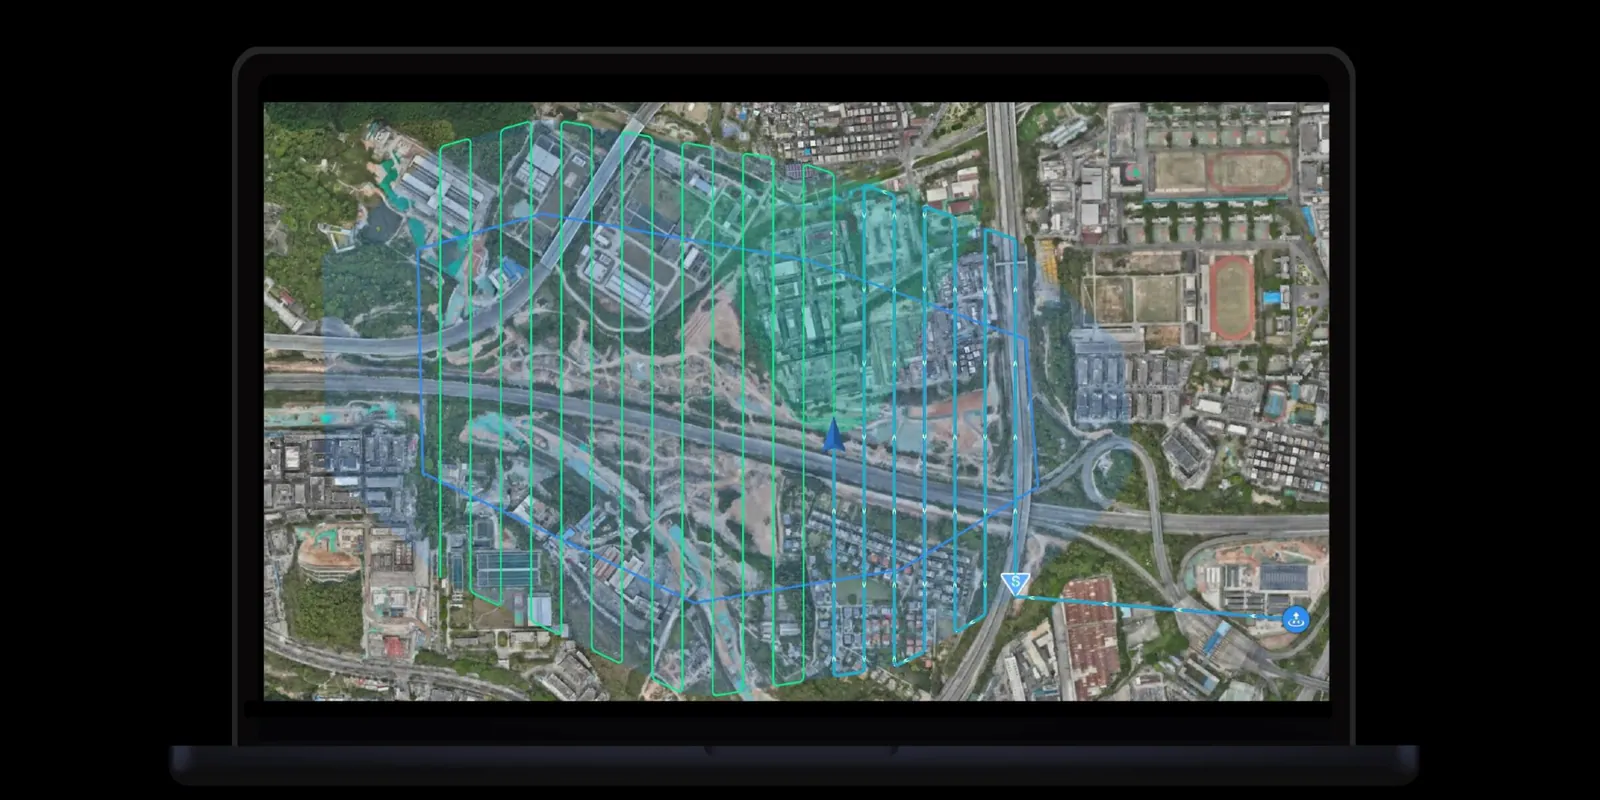
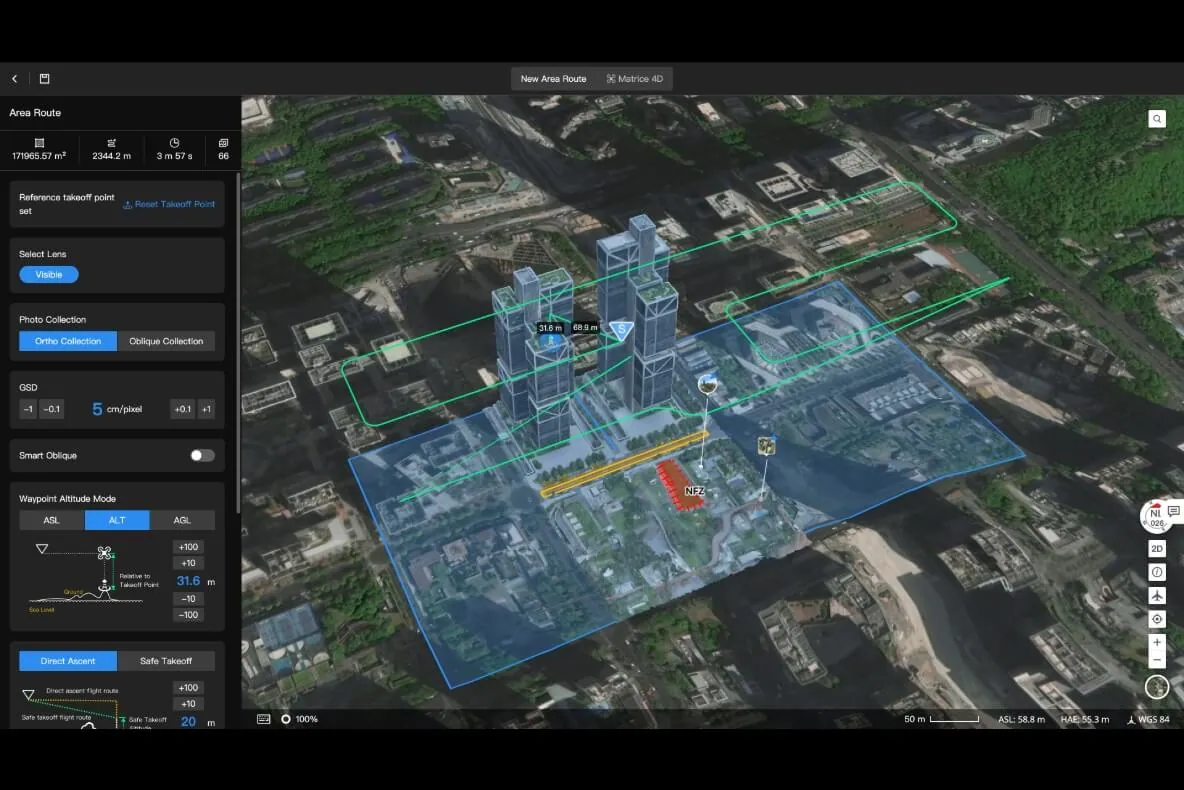
Oldindan tuzilgan marshrutlar bo'yicha BPLA uchishi.
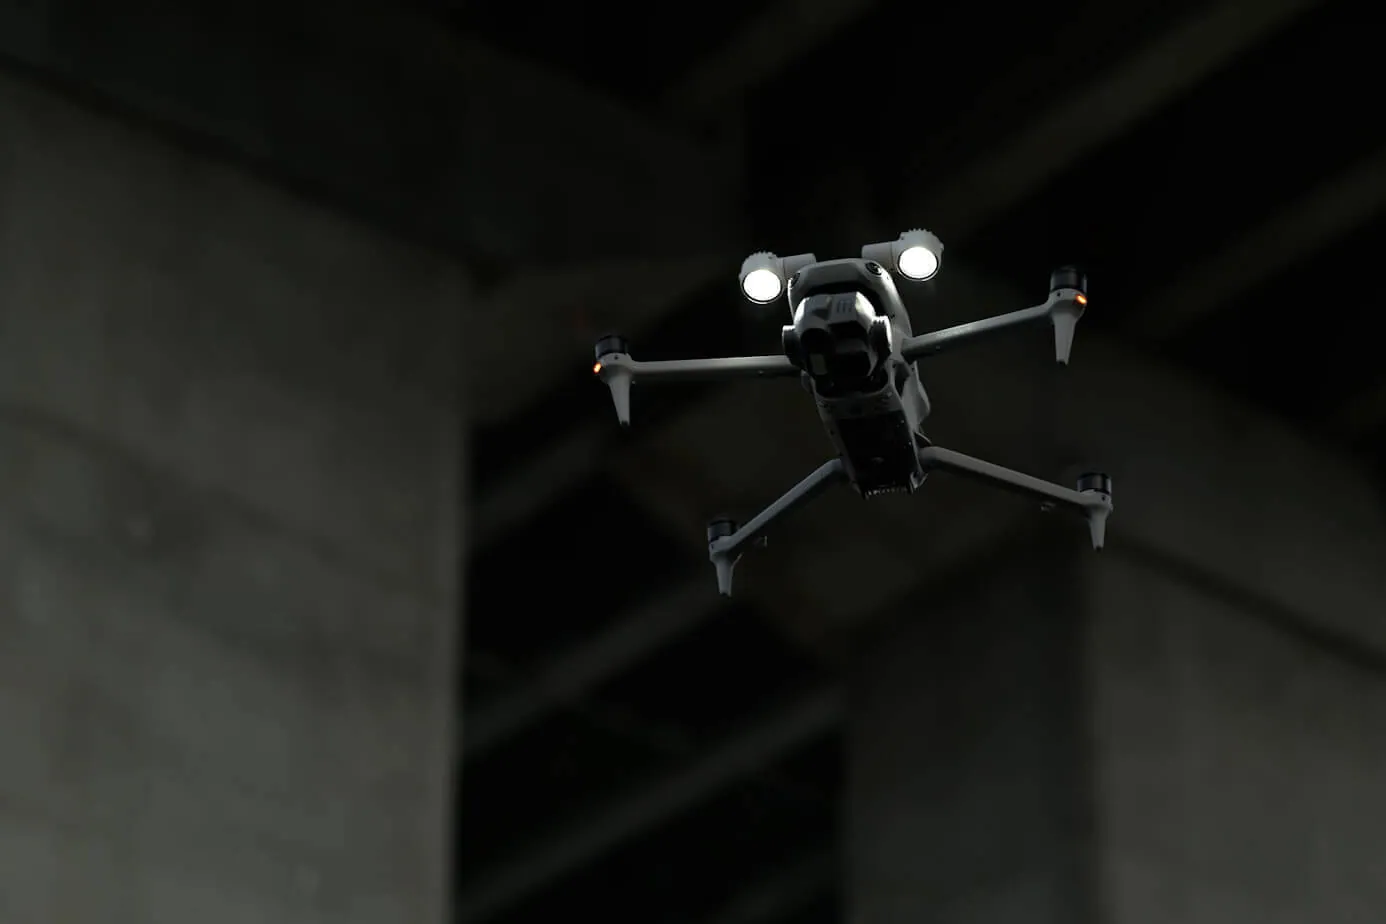
Mikro-inspeksiya
Yopiq zonalar va ichki xonalarni skanerlash.
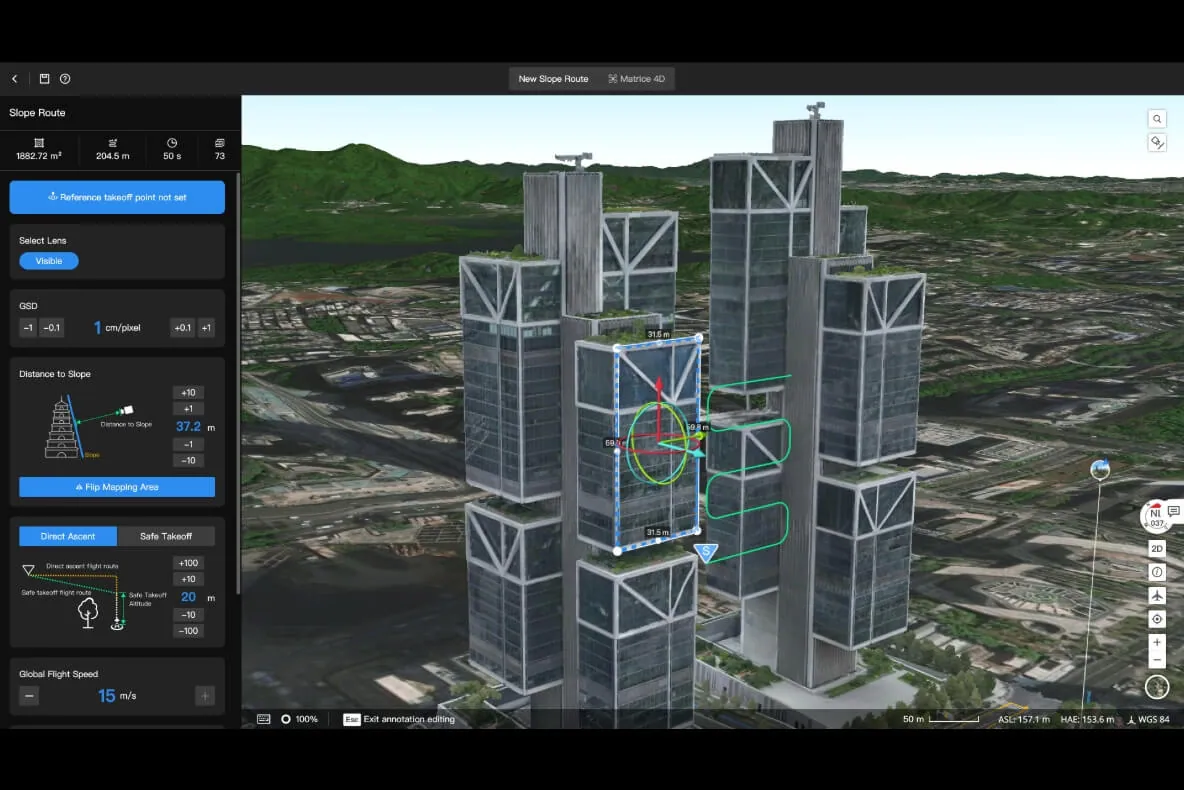
Raqamli egizak
Olingan ma'lumotlarning BIM va CAD bilan integratsiyasi.
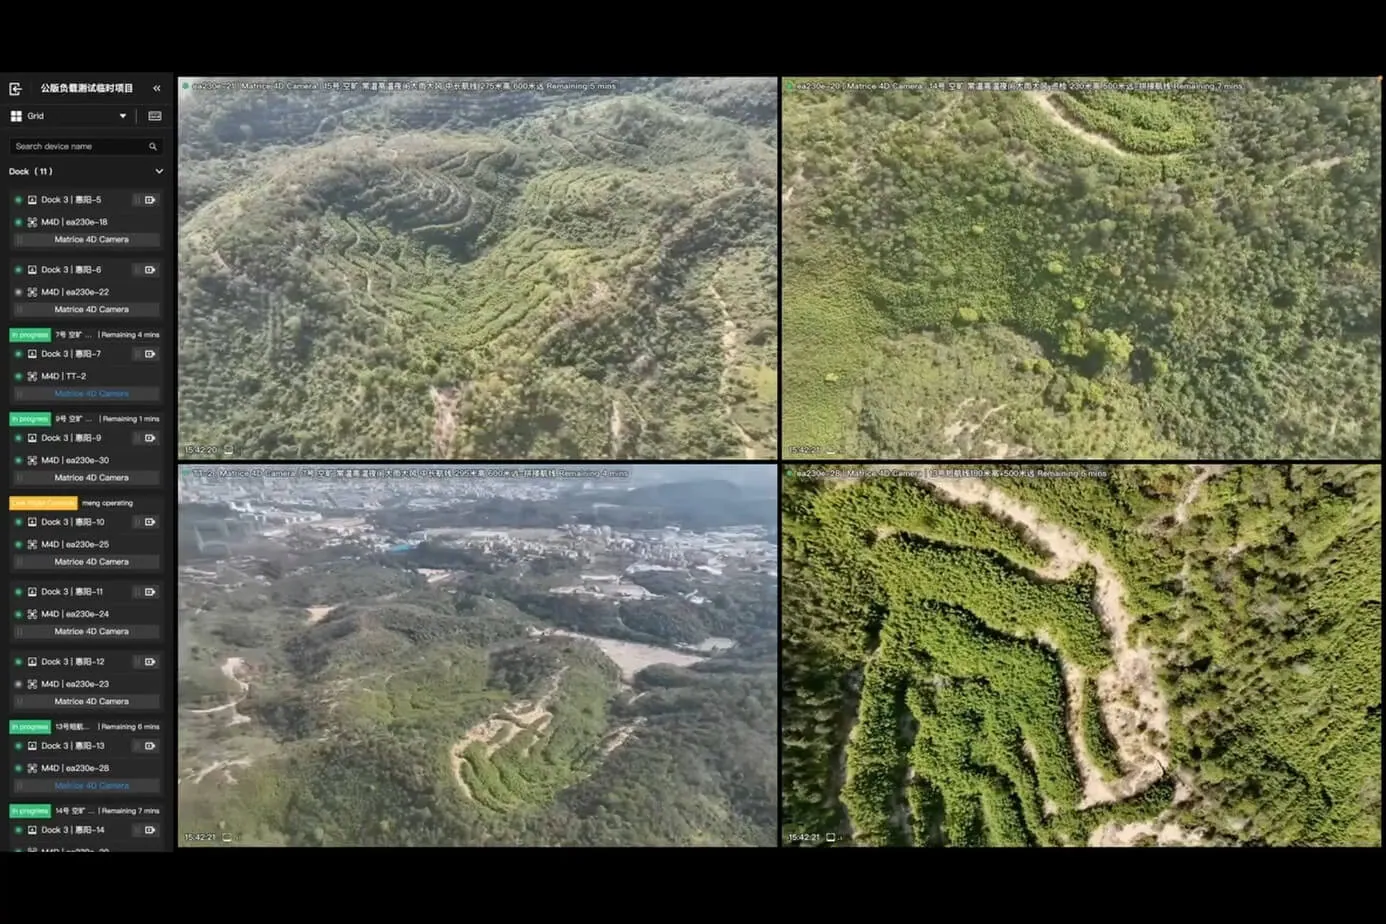
SI-tahlil
Obyektlarni aniqlash va hisobotlarni shakllantirish.
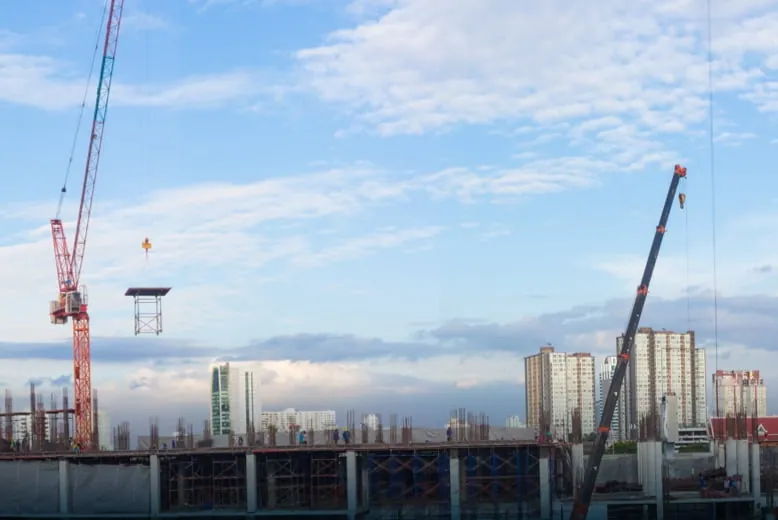
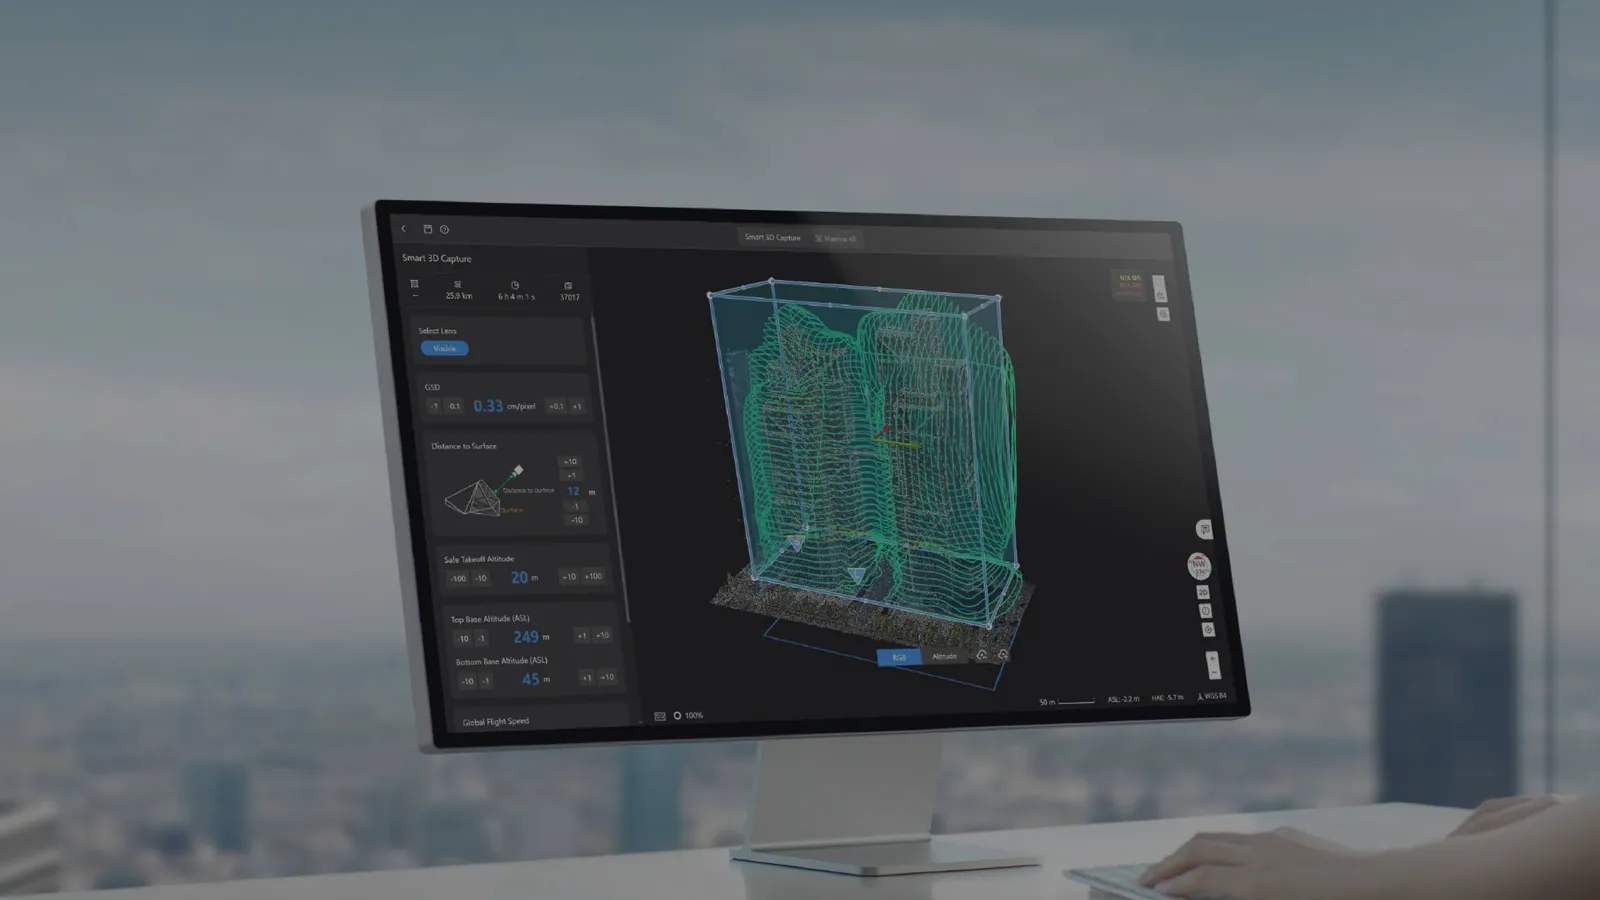
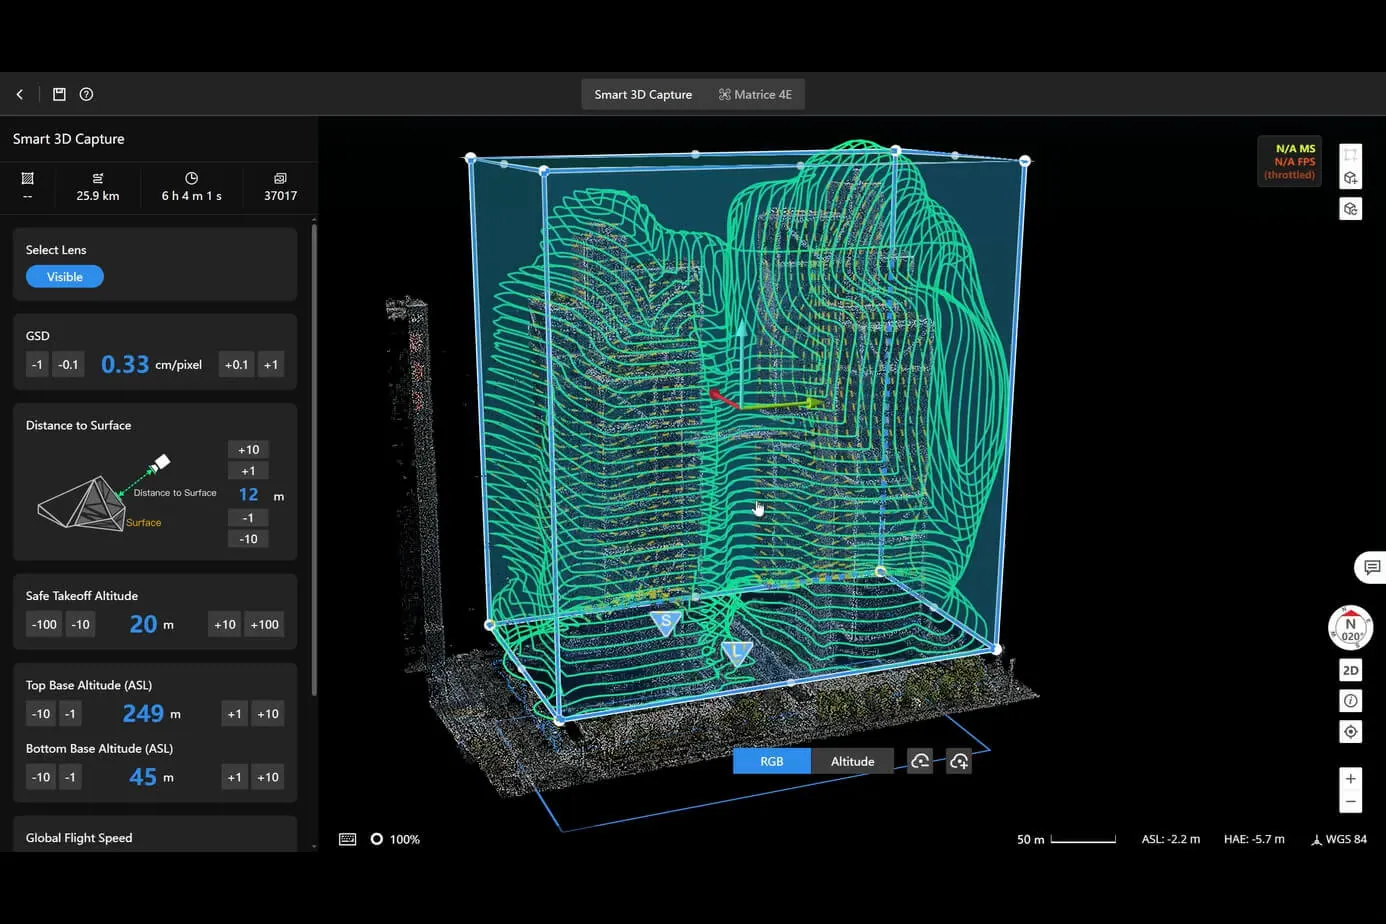
Havodan tekshirish obyektning raqamli nusxasini shakllantiradi
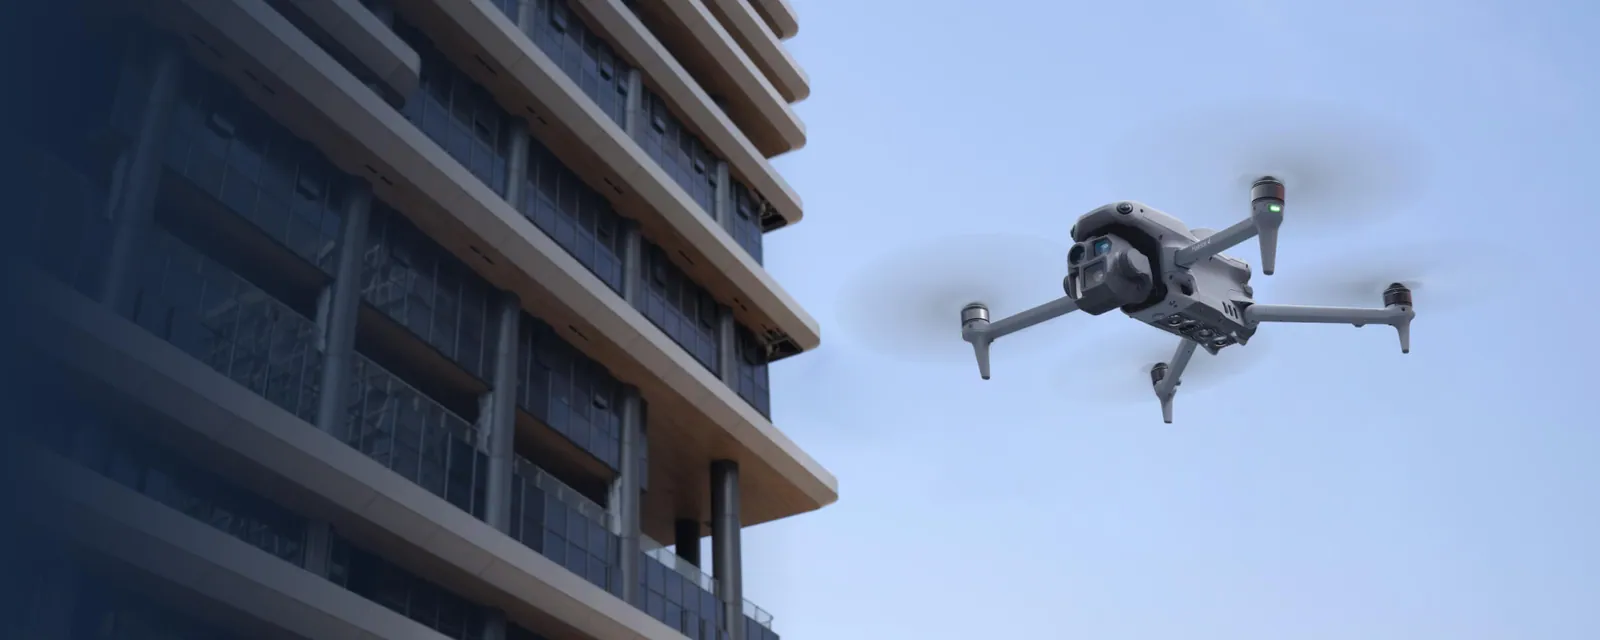
Oldindan tuzilgan marshrutlar bo'yicha BPLA ning avtomatik uchishi maydonchaning dolzarb nusxasini uzluksiz yaratadi.
Yopiq zonalar va yashirin ishlarning robotlashtirilgan inspeksiyasi
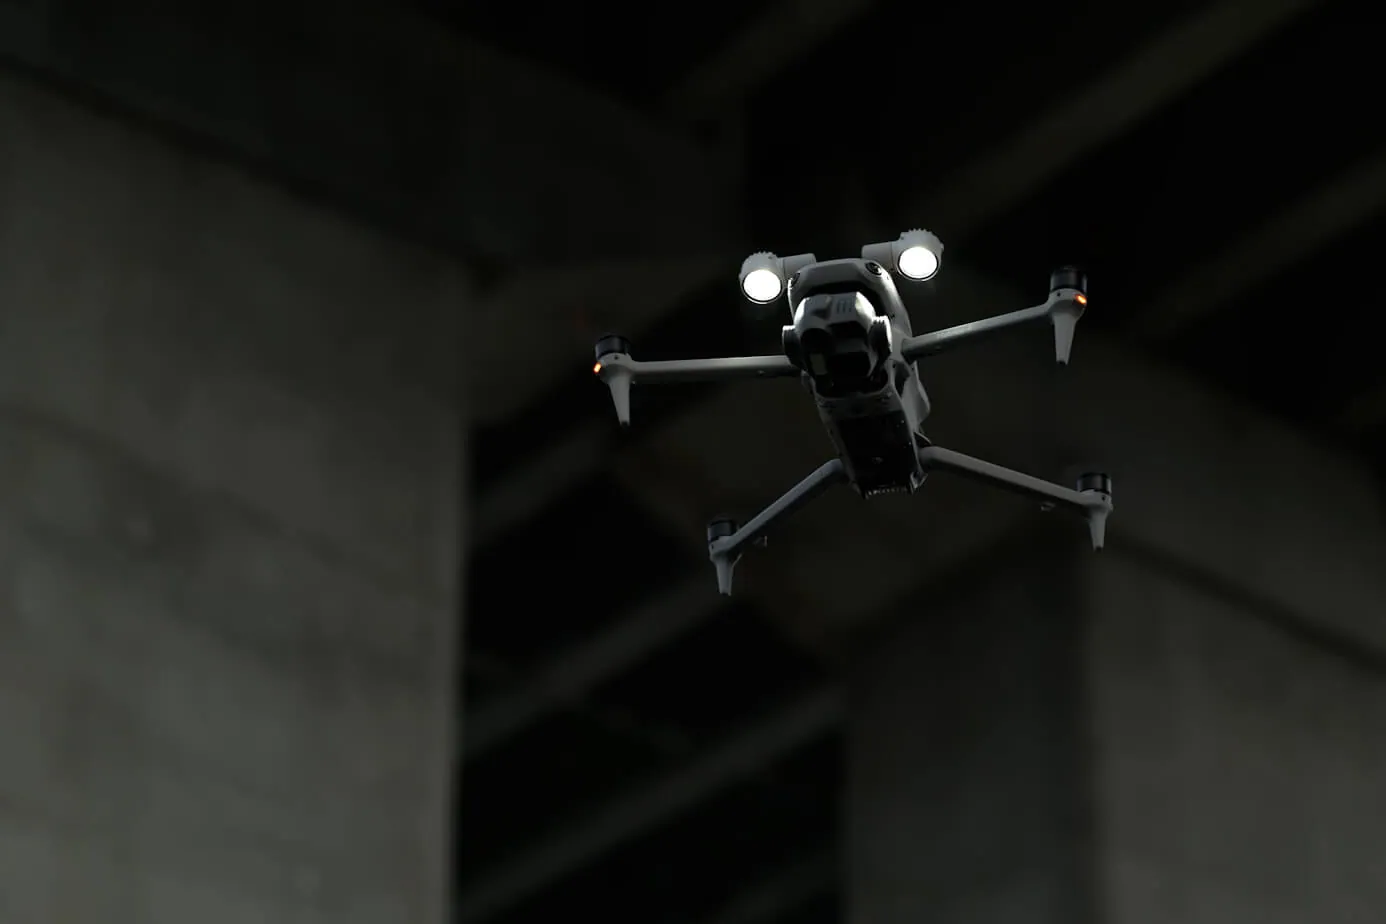
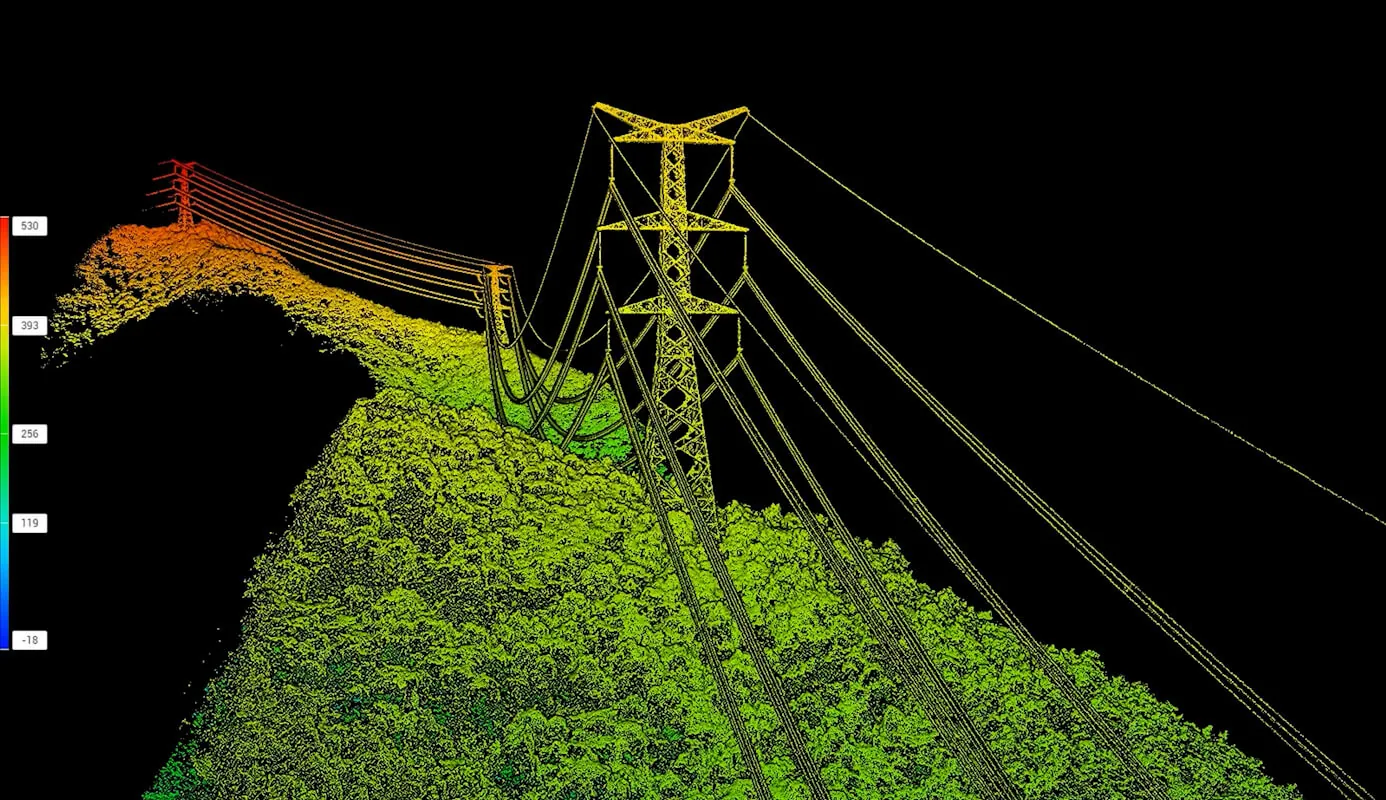
Uchish tugagach, platforma LiDAR, HD-kameralar va avtonom pozitsiyalash algoritmlaridan foydalanib xonalarni chuqur skanerlaydi.
- Yashirin ishlar sifatini nazorat qilish.
- Omborlardagi qurilish materiallarini hisobga olish.
- Chizmalardan chetlanishlarni aniqlash.
- Bino ichida avtonom navigatsiya.
To'liq qamrov makro- va mikro-skanerlash sinergiyasi hisobiga erishiladi
| Parametr | Havo skaneri (BPLA) | Yer usti skaneri (robot) |
|---|---|---|
| Qamrov zonasi | Tashqi kontur va bosh reja | Ichki xonalar va qavatlar |
| Yig'iladigan ma'lumot turi | Ortofotoplan, 3D-karkas | Nuqtali LiDAR-skanlar, tugunlarning HD-suratlari |
| Asosiy vazifa | Hajmlar va logistikani nazorat qilish | Sifat nazorati va defektatsiya |
Jismoniy voqelikni loyihaviy BIM-model bilan solishtirish
Olingan haqiqiy ma'lumotlar avtomatik ravishda CAD-chizmalar va ishlab chiqarish rejasiga qo'yiladi.
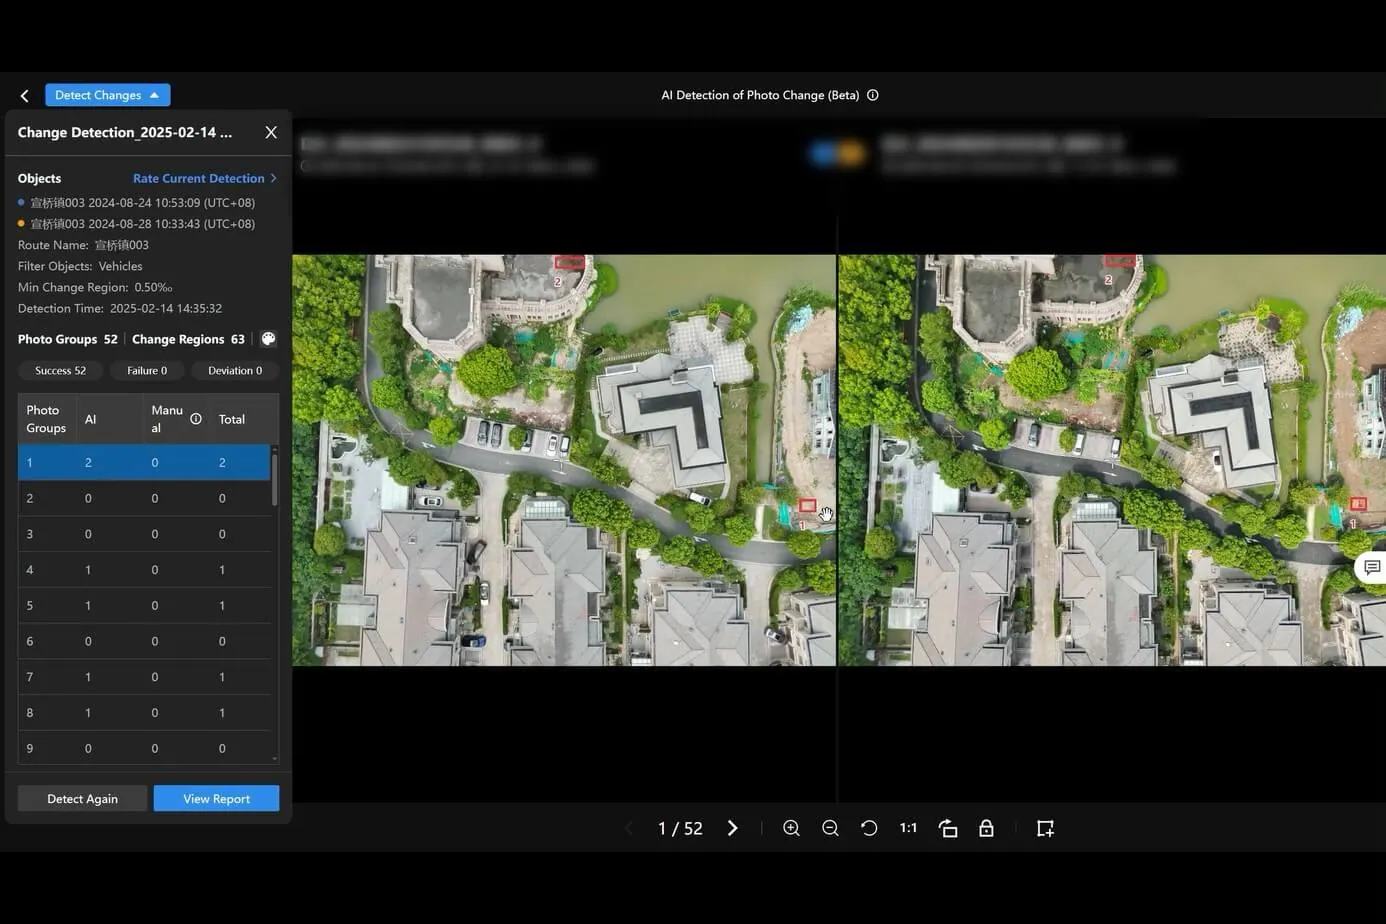
Neyrotarmoqlar obyektlarni tasniflaydi va qoidabuzarliklarni aniqlaydi
Sun'iy intellekt algoritmlari tahliliy hisobotlarni avtomatik shakllantirish uchun vizual ma'lumotlarni tahlil qiladi.
- Quyilgan beton hajmini hisoblash.
- O'rnatilgan elementlar va montaj qilingan konstruksiyalar hisobi.
- Qurilish nuqsonlarini qayd etish.
- Xavfsizlik texnikasi buzilishlarini aniqlash.
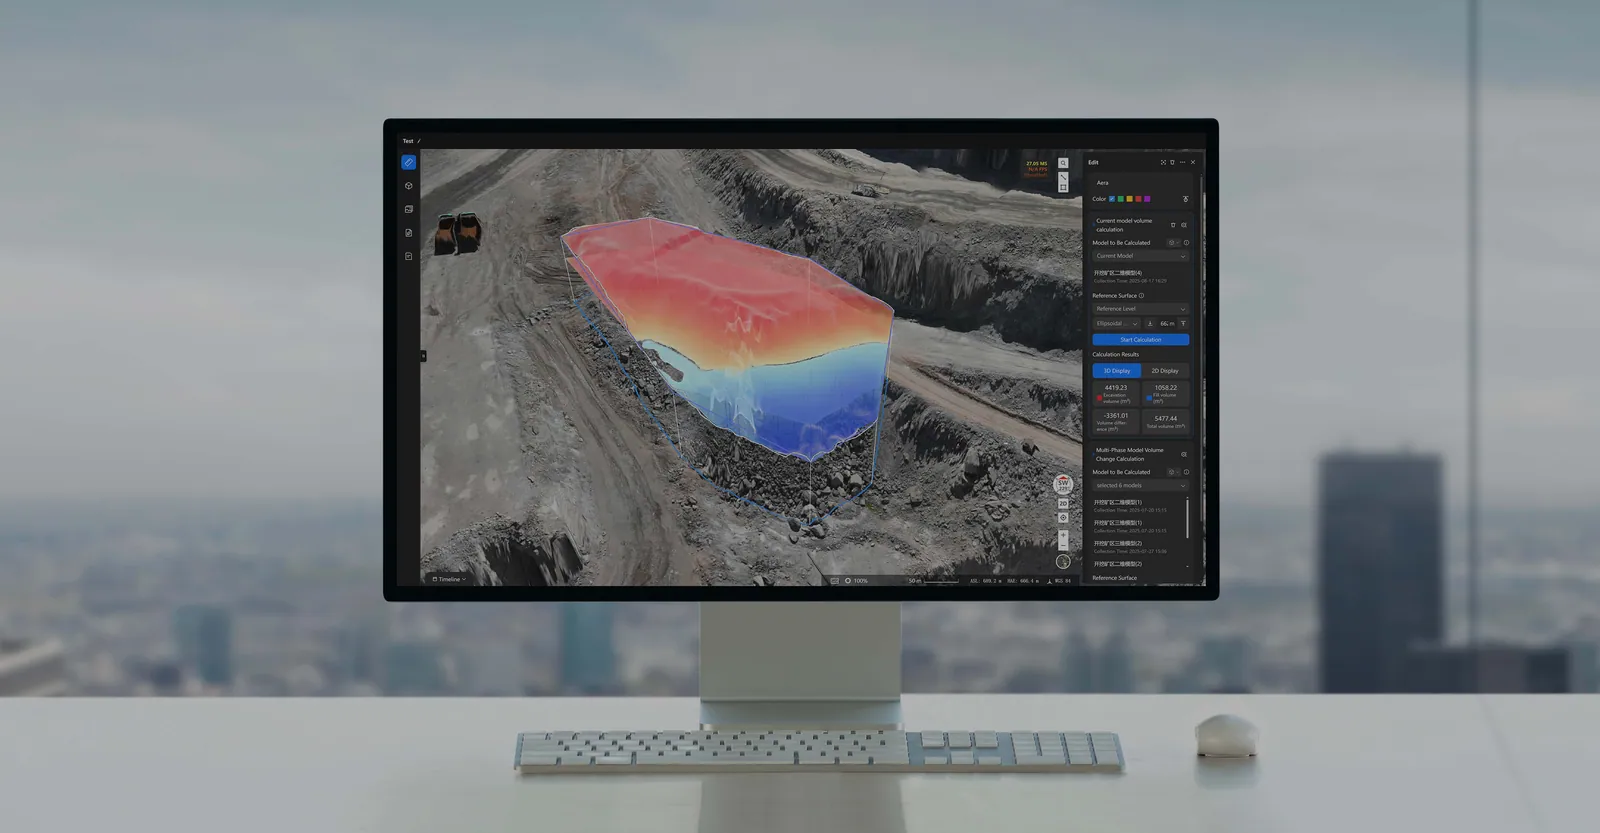
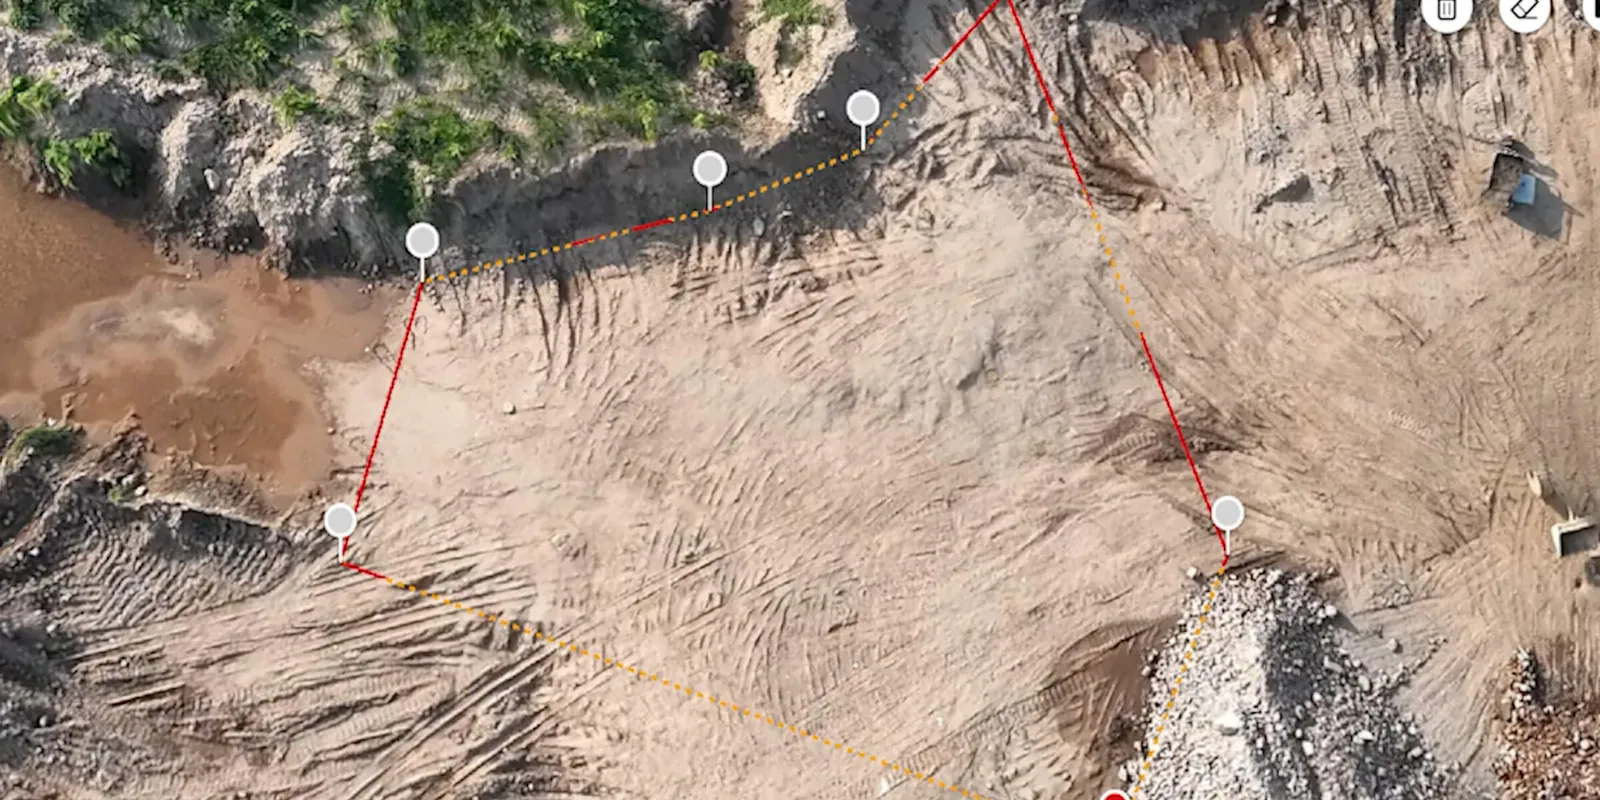
Hajm va materiallar raqamli model bo'yicha hisoblanadi
Nazoratni avtomatlashtirish xatar va xarajatlarni keskin kamaytiradi
Obyektni tekshirishga ketadigan vaqt. Piyoda aylanish va qo'lda o'lchash o'rniga uchish.
Raqamli egizakning yangilanishi. Har kuni va odamlarsiz.
Shaffoflik. Buyurtmachi, pudratchi va investor uchun.