01 / 封面
施工现场自主监测
- 统一分析平台:无人机、机器人、BIM 与 AI。
- 完整技术场景——从巡飞到形象进度报告。
基于数字模型的
「计划 / 实际」管控
SITE SCAN: ACTIVE
MODEL: DAILY
MODE: AUTO
MODEL: DAILY
MODE: AUTO
01 / 10
02 / 架构
现场自主管控的技术架构
第 1 步
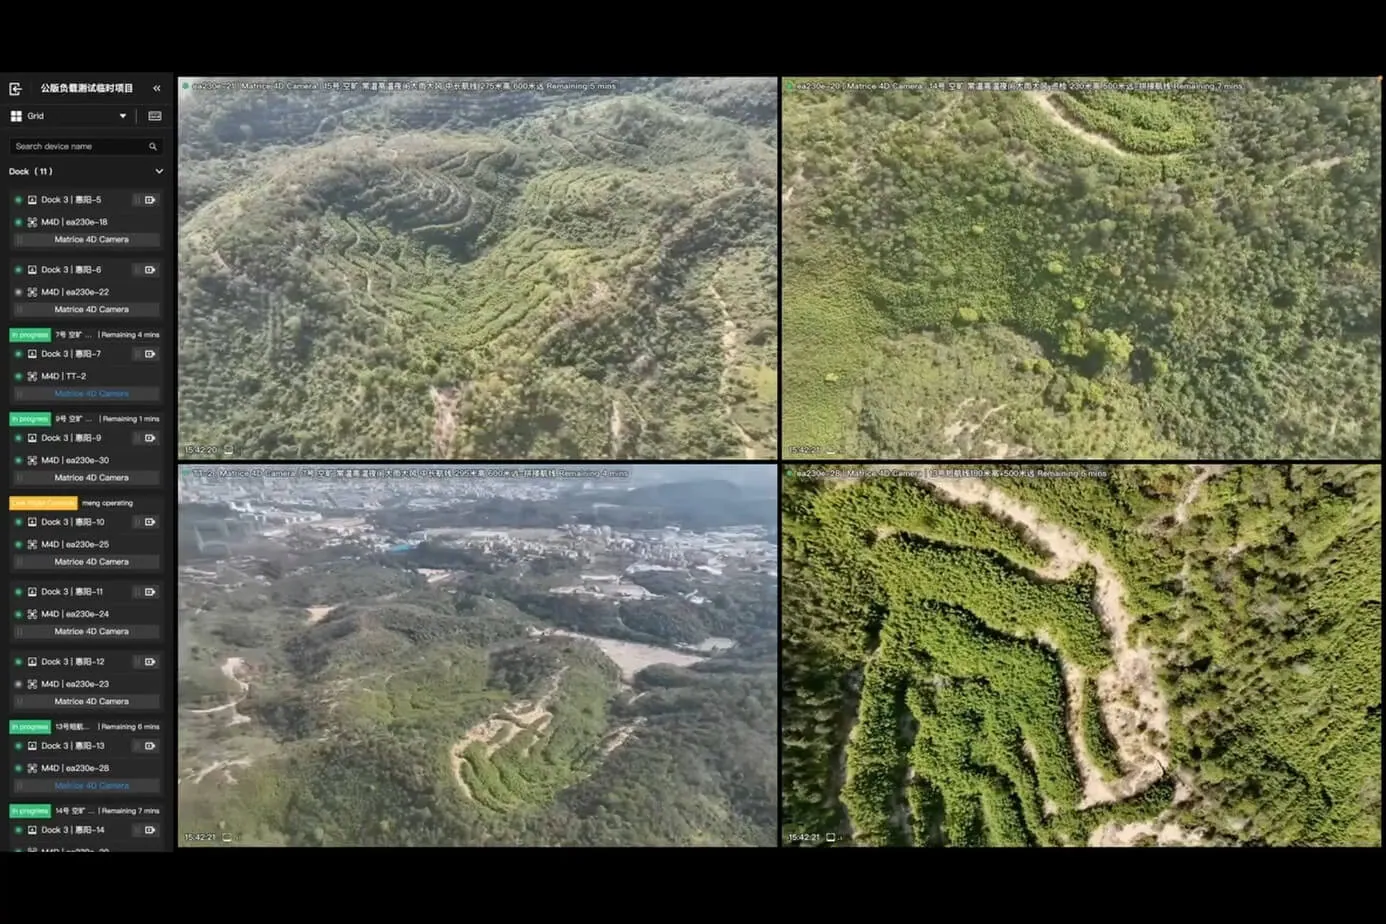
宏观数据采集
无人机按预设航线执行巡飞。
第 2 步
微观巡检
扫描封闭区域与室内空间。
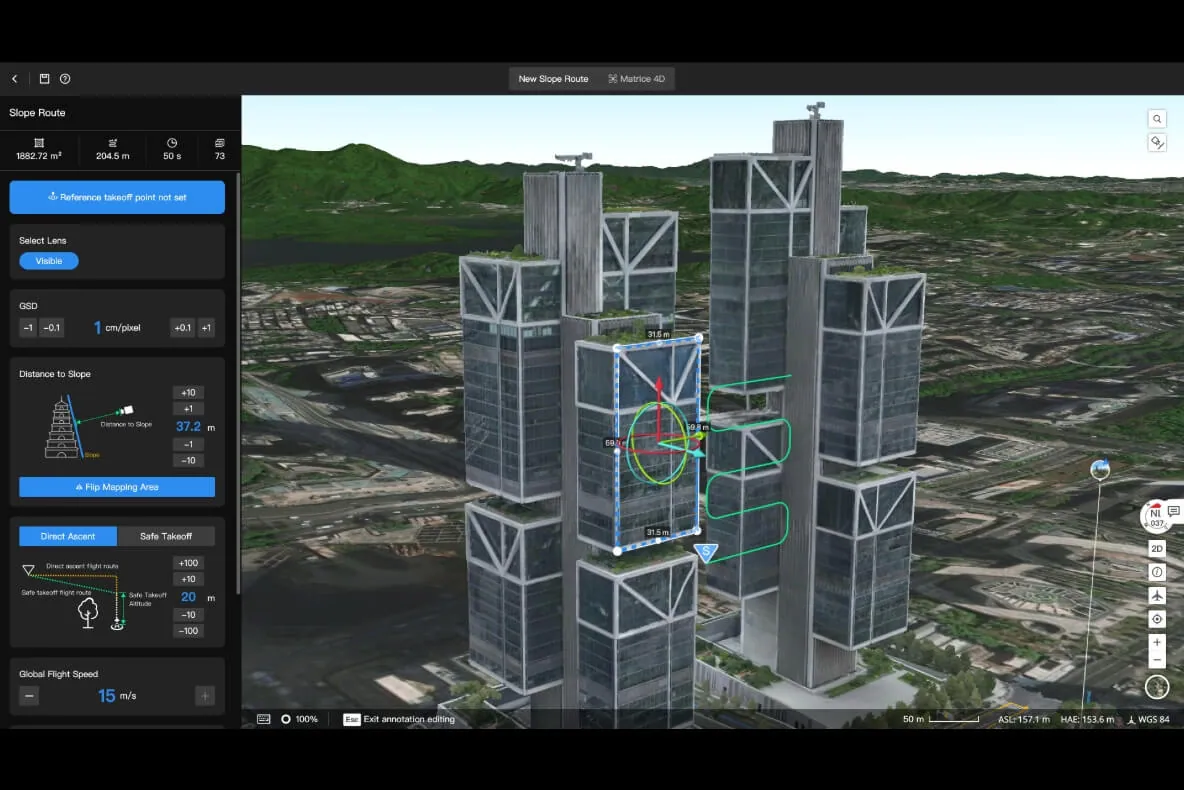
第 3 步
数字孪生
采集数据与 BIM、CAD 融合。
第 4 步
AI 分析
目标识别与报告生成。
02 / 10
03 / 阶段 1
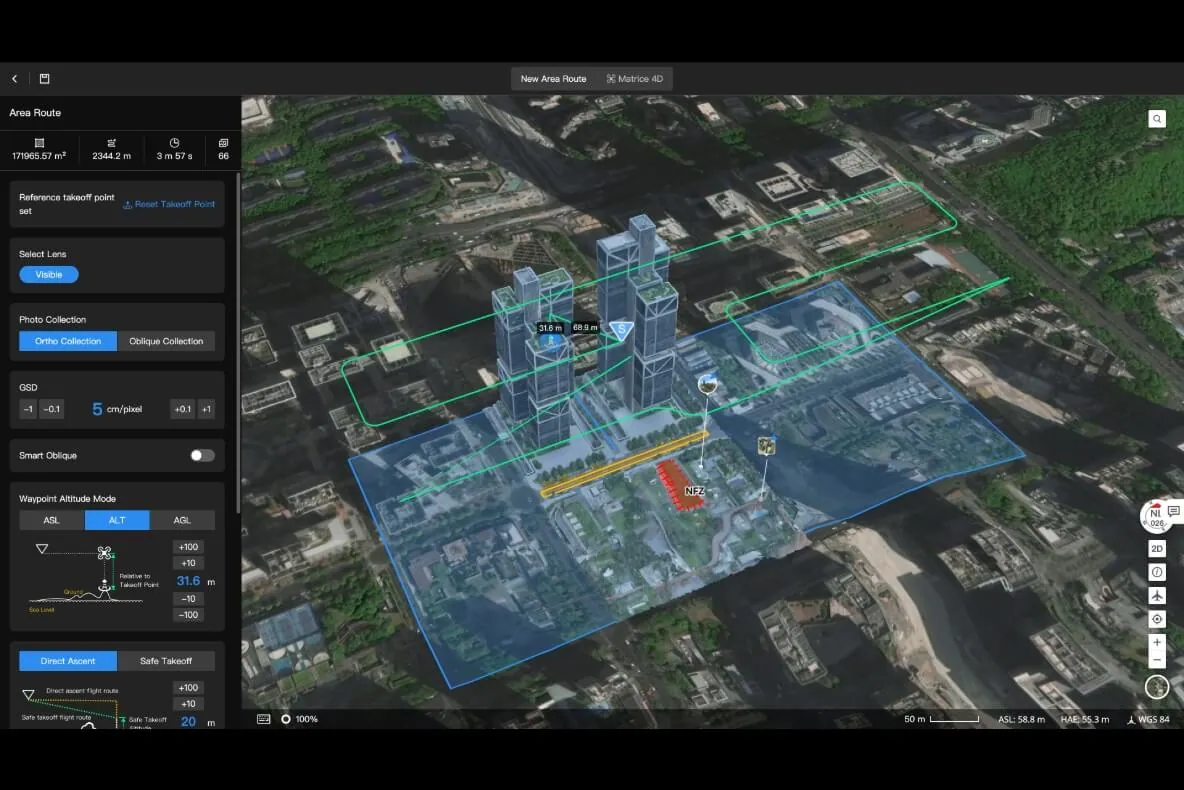
航空测绘生成现场的数字复本
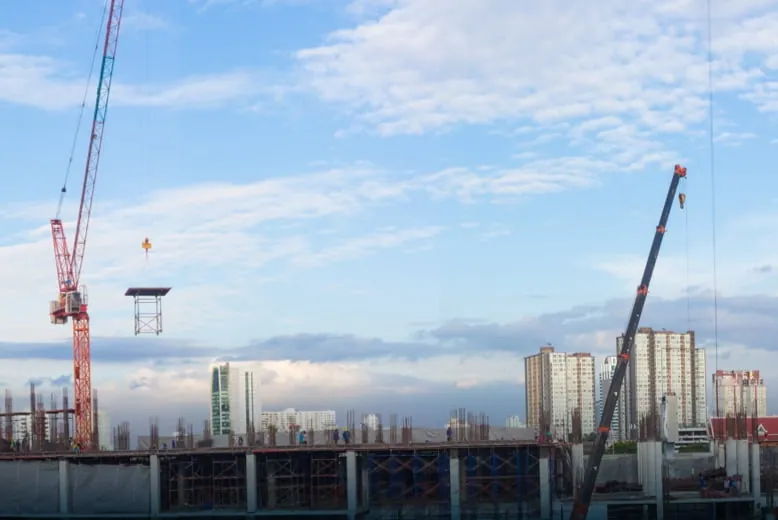
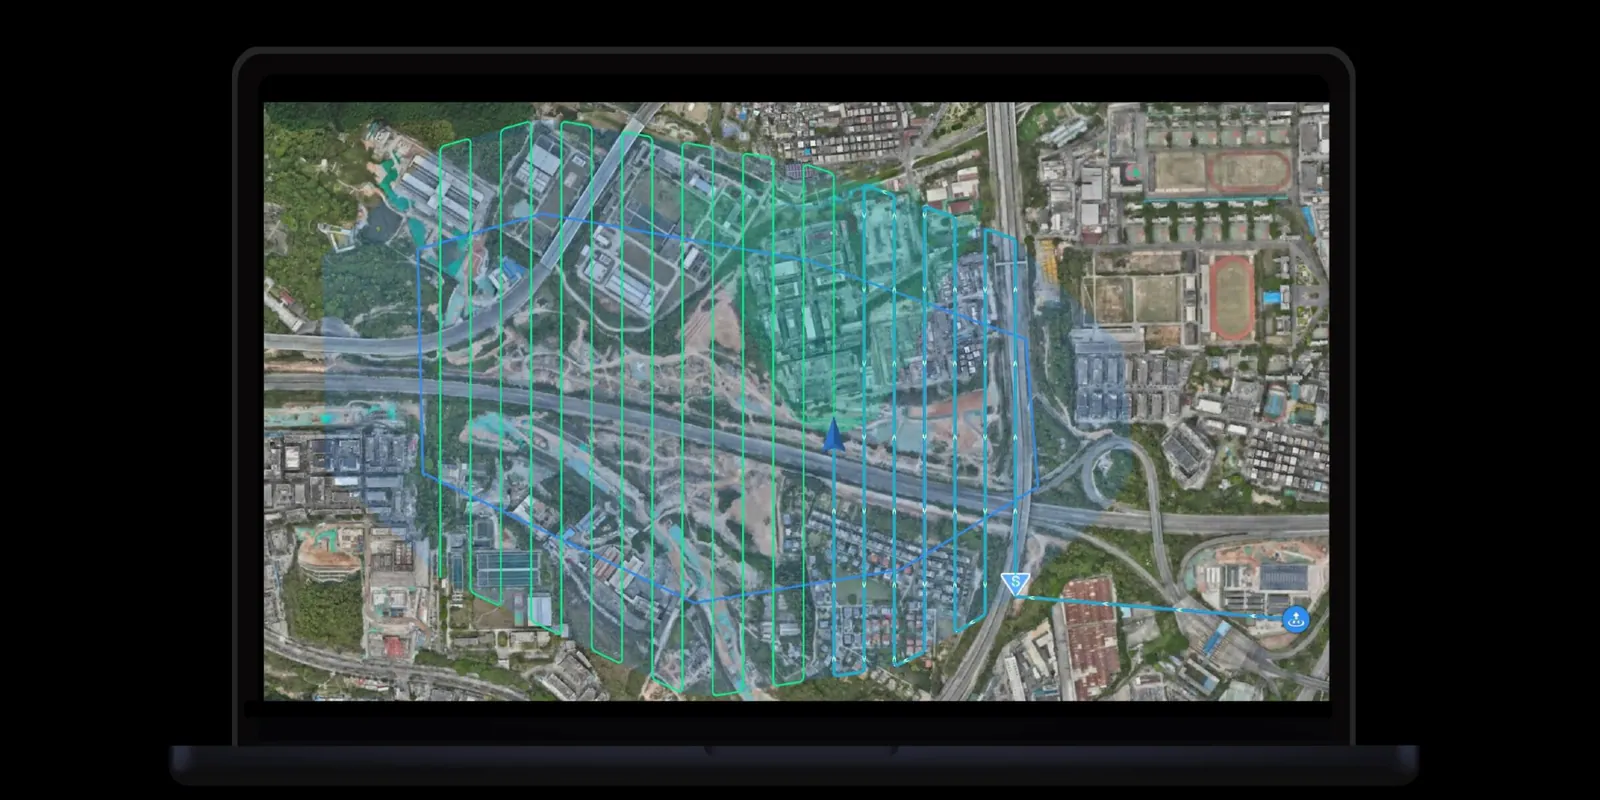
无人机按预设航线自动巡飞,持续生成现场的最新副本。
01摄影测量采集与现场正射影像。
02生成最新三维模型,每次巡飞即刷新。
03机械与人员管控,覆盖整个场区。
04数据实时上云传输。
03 / 10
04 / 阶段 2
封闭区域与隐蔽工程的机器人巡检
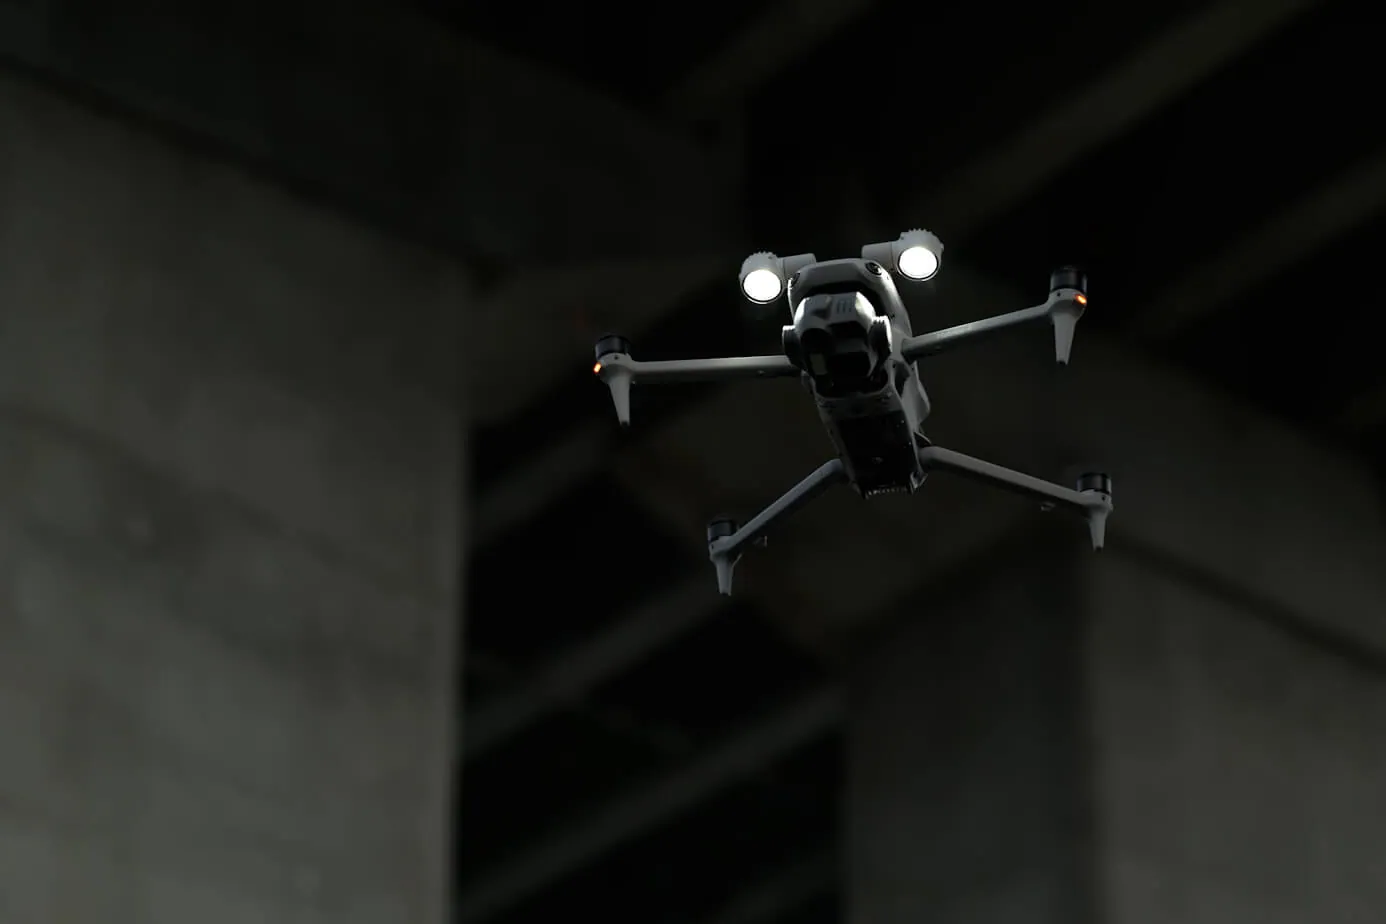
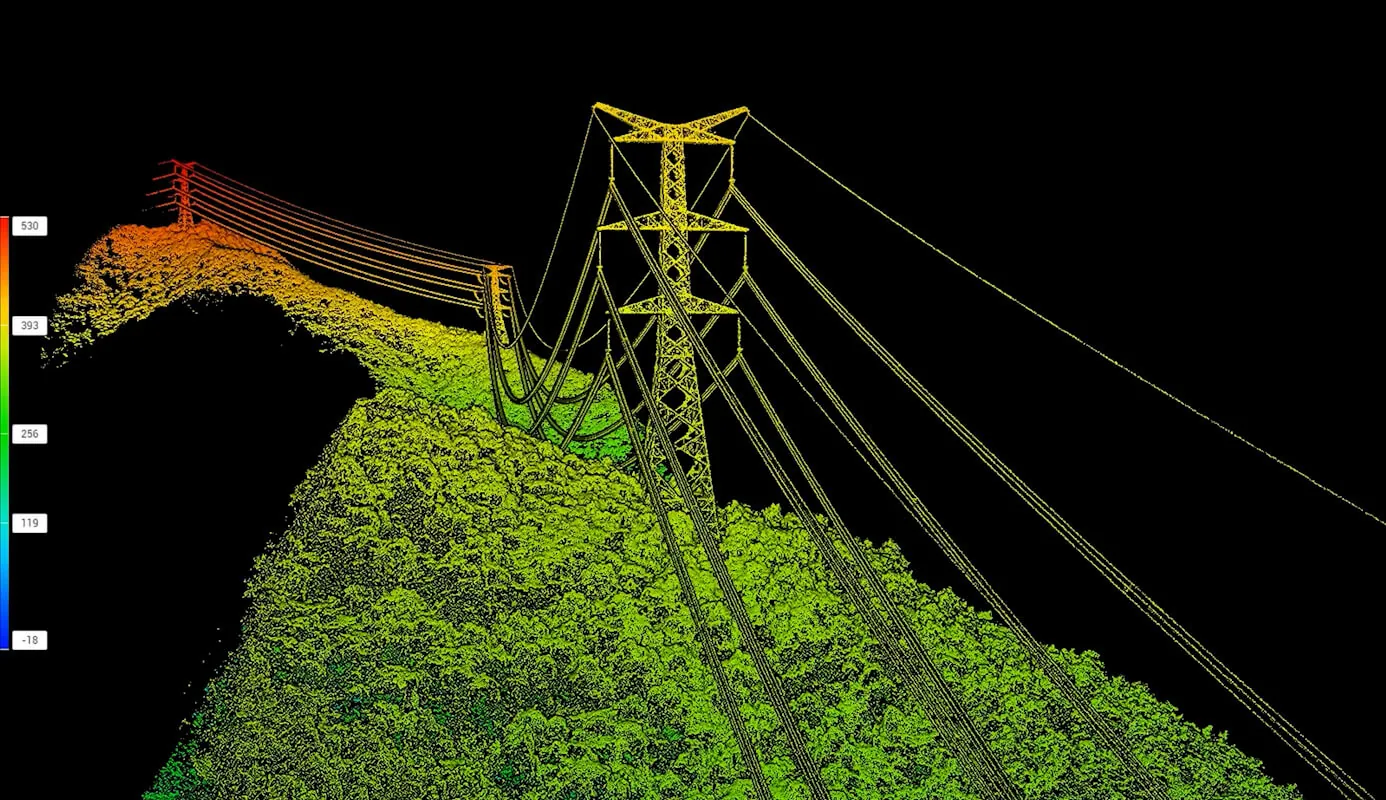
巡飞结束后,平台借助激光雷达、高清相机与自主定位算法对室内进行深度扫描。
- 隐蔽工程质量管控。
- 库存建材盘点。
- 识别与图纸的偏差。
- 建筑内部自主导航。
04 / 10
05 / 覆盖
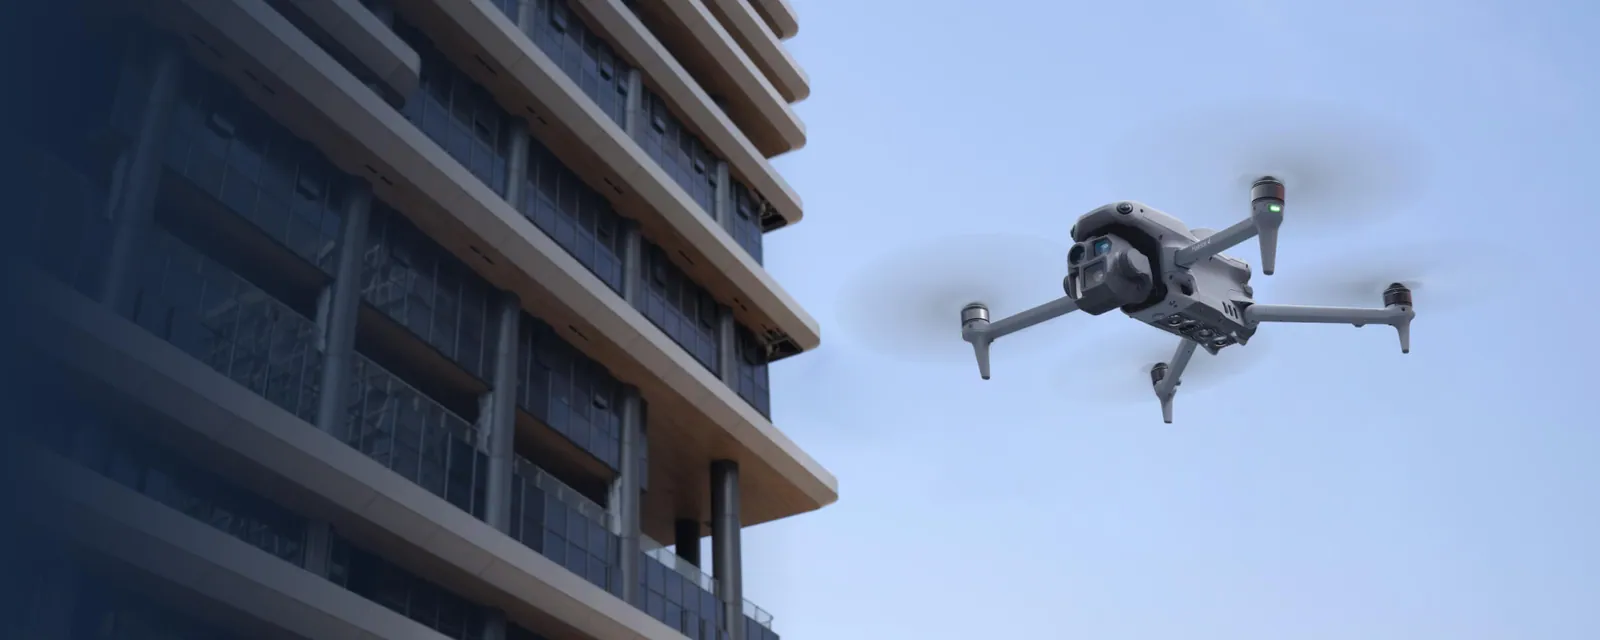
宏观与微观扫描协同,实现全面覆盖
| 参数 | 空中扫描(无人机) | 地面扫描(机器人) |
|---|---|---|
| 覆盖范围 | 外部轮廓与总平面 | 室内空间与各楼层 |
| 采集数据类型 | 正射影像、三维骨架 | 点位激光雷达扫描、节点高清照片 |
| 核心任务 | 工程量与物流管控 | 质量管控与缺陷记录 |
05 / 10
06 / 阶段 3
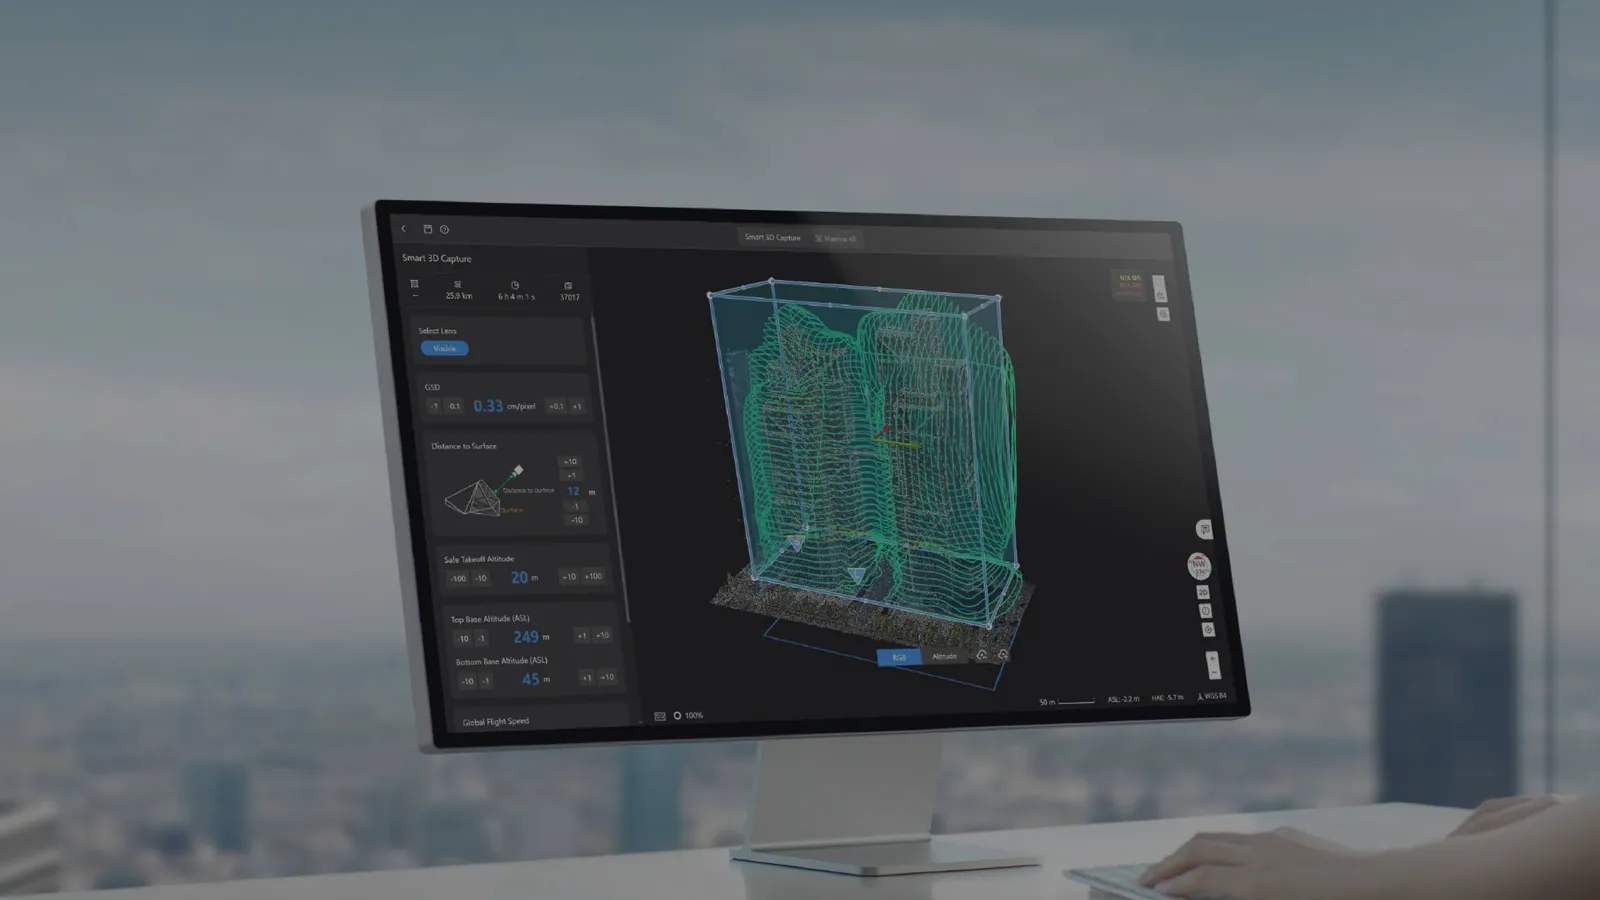
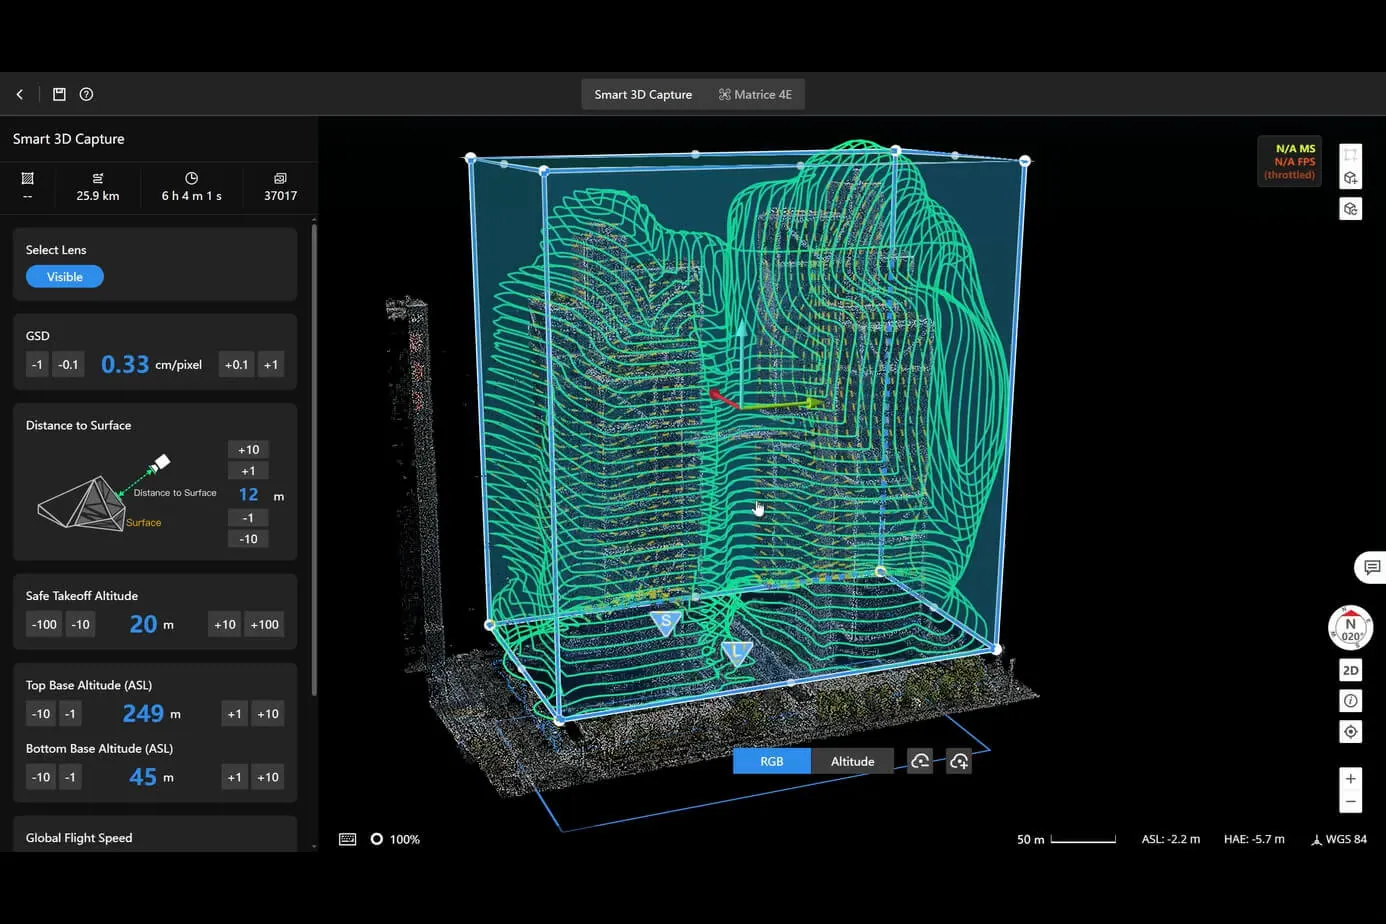
将实体现状与设计 BIM 模型比对
采集到的实测数据自动叠加到 CAD 图纸与施工进度计划上。
01已完成工作的实际工程量。
02已消耗材料的数量。
03与设计参数的偏差。
04施工进度计划的执行情况。
06 / 10
07 / 阶段 4
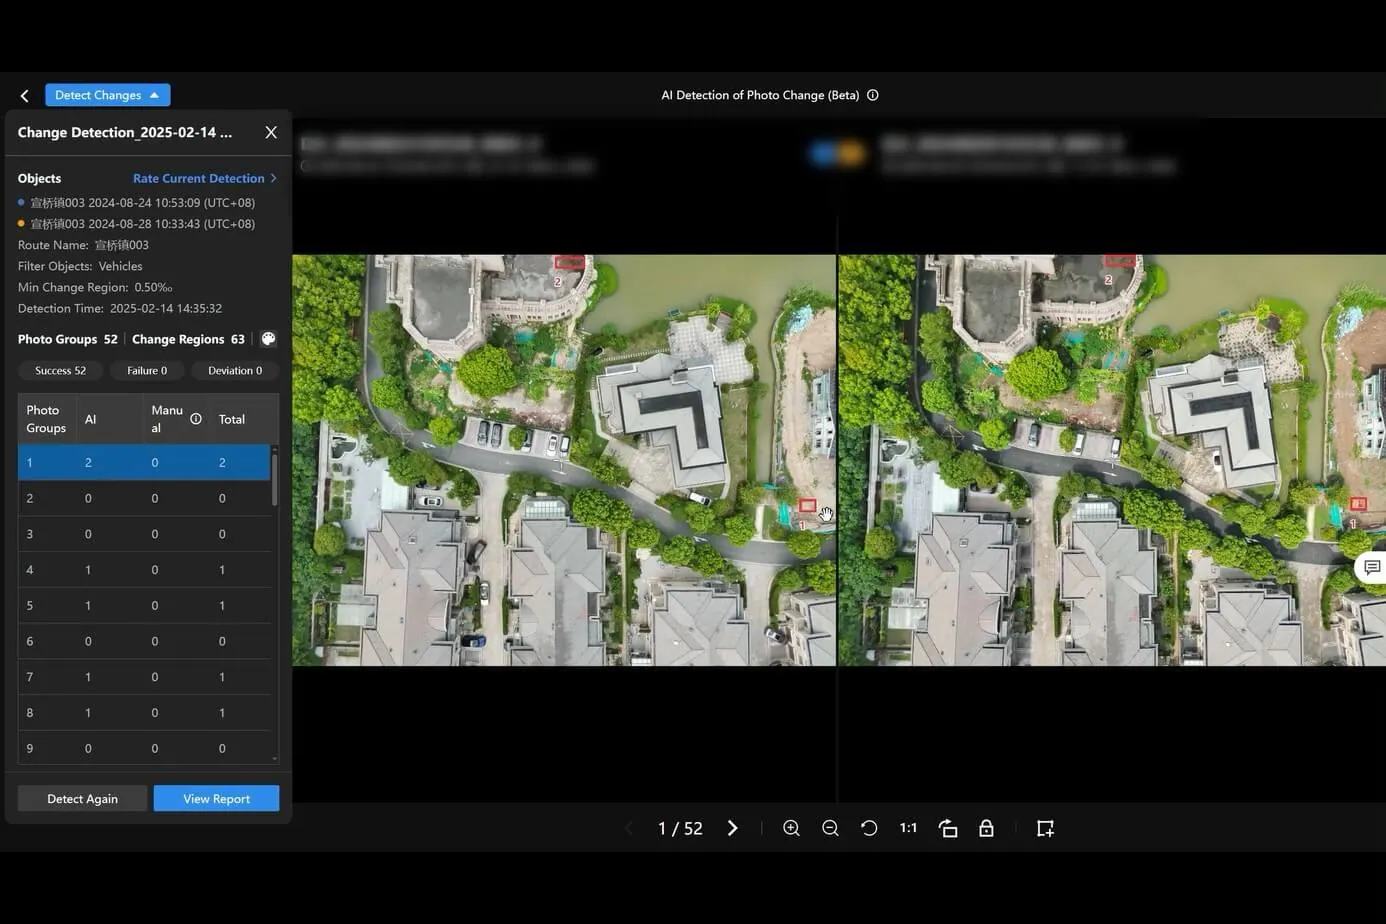
神经网络对目标分类并识别违规
人工智能算法分析视觉数据,自动生成分析报告。
- 混凝土浇筑方量统计。
- 已安装构件与已完成结构的清点。
- 施工缺陷记录。
- 安全违规行为识别。
07 / 10
08 / 工程量
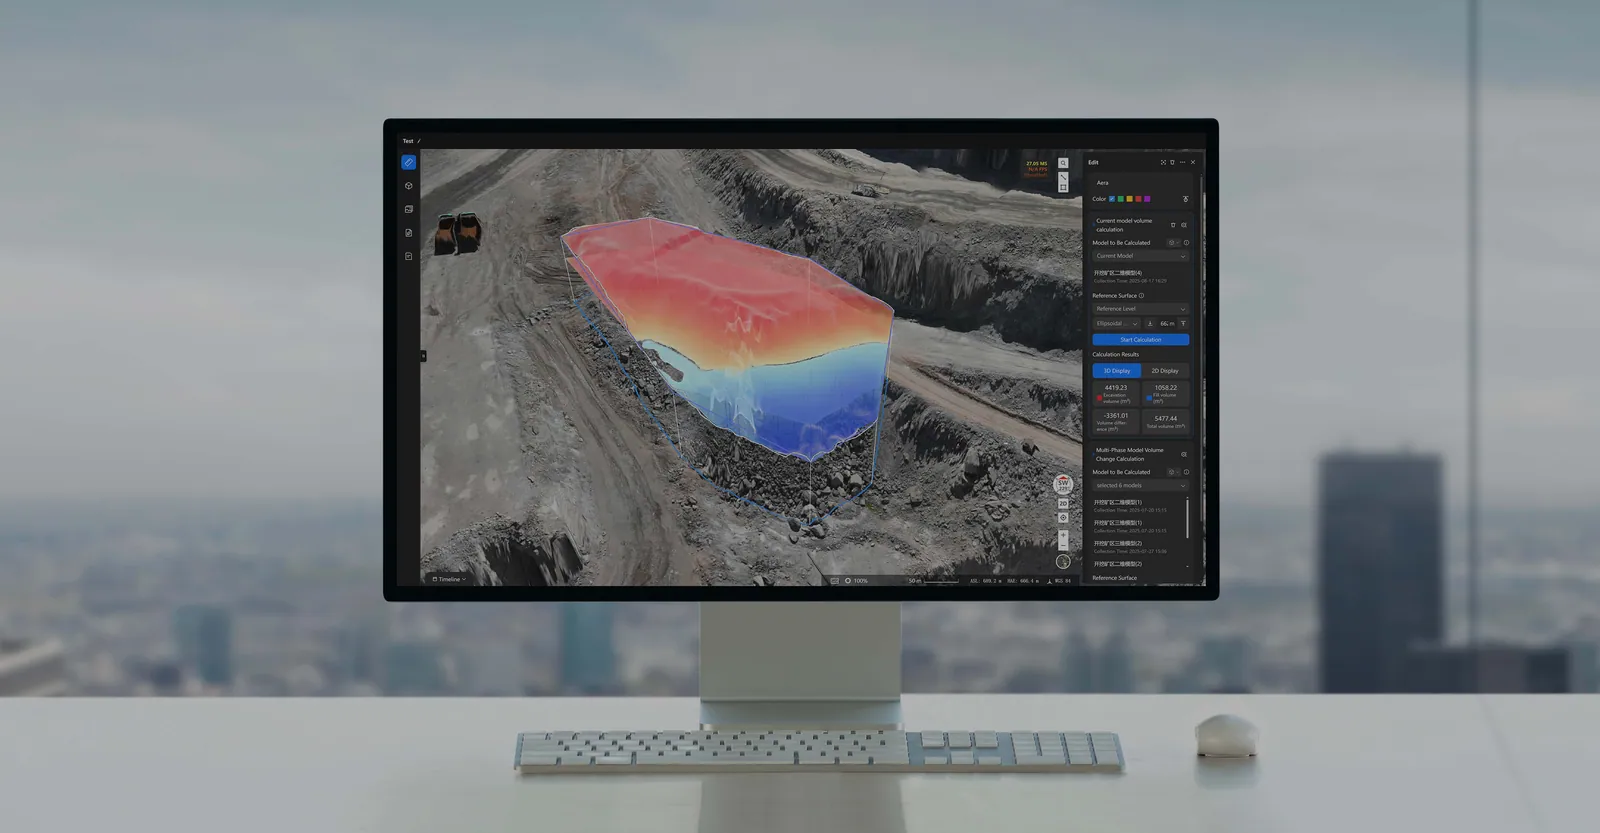
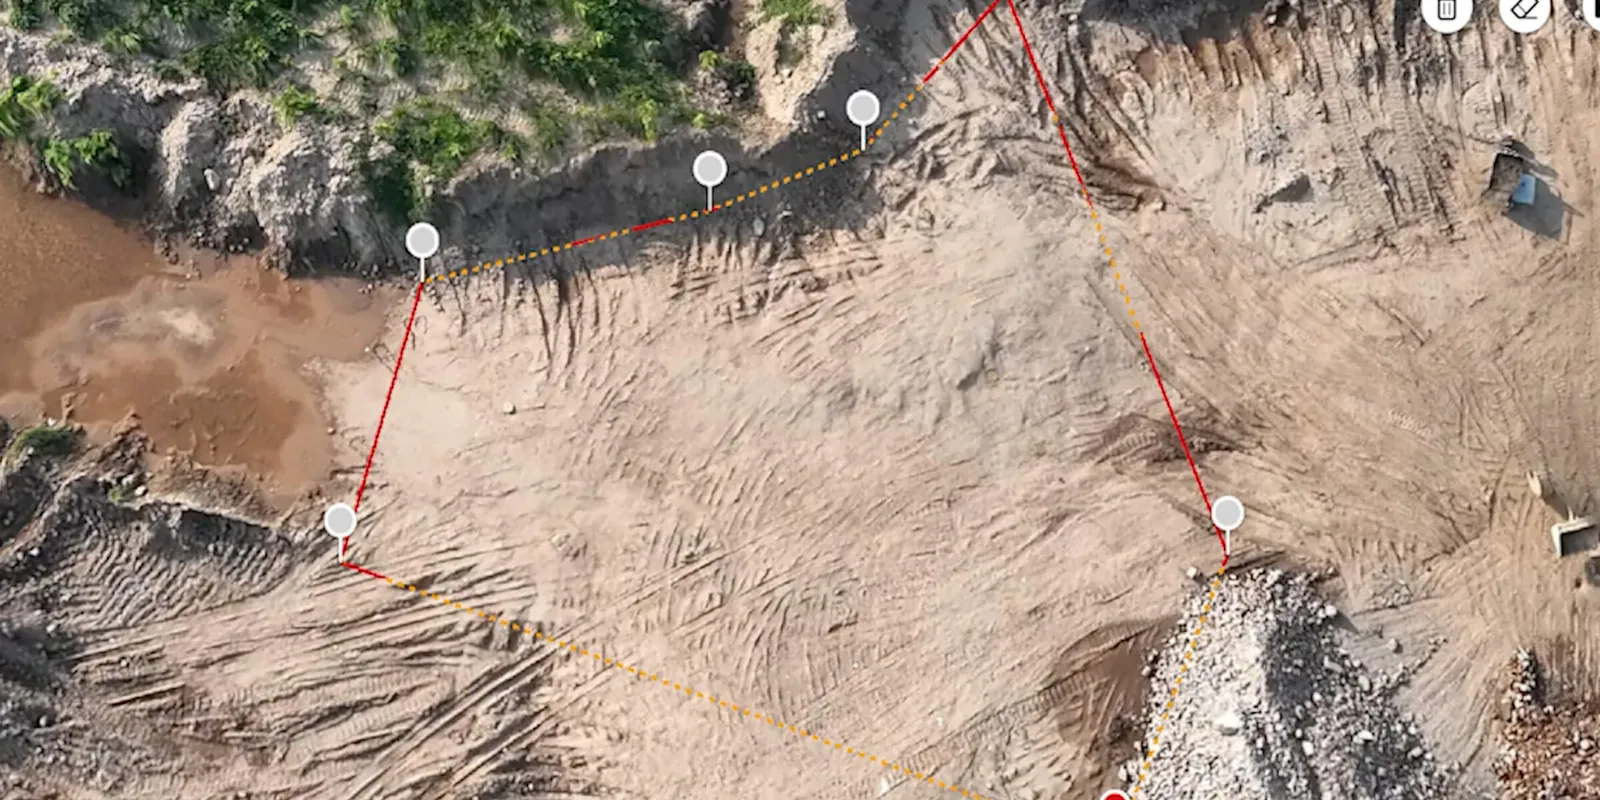
工程量与材料按数字模型计算
01土方计算:挖填方量由模型算出,测量员无需下基坑。
02堆场库存:现场土堆与料堆的体积。
03时序变化:对比多次采集即可得出周期产出。
04与结算核对:实测工程量对照承包商申报量。
08 / 10
10 / 效益
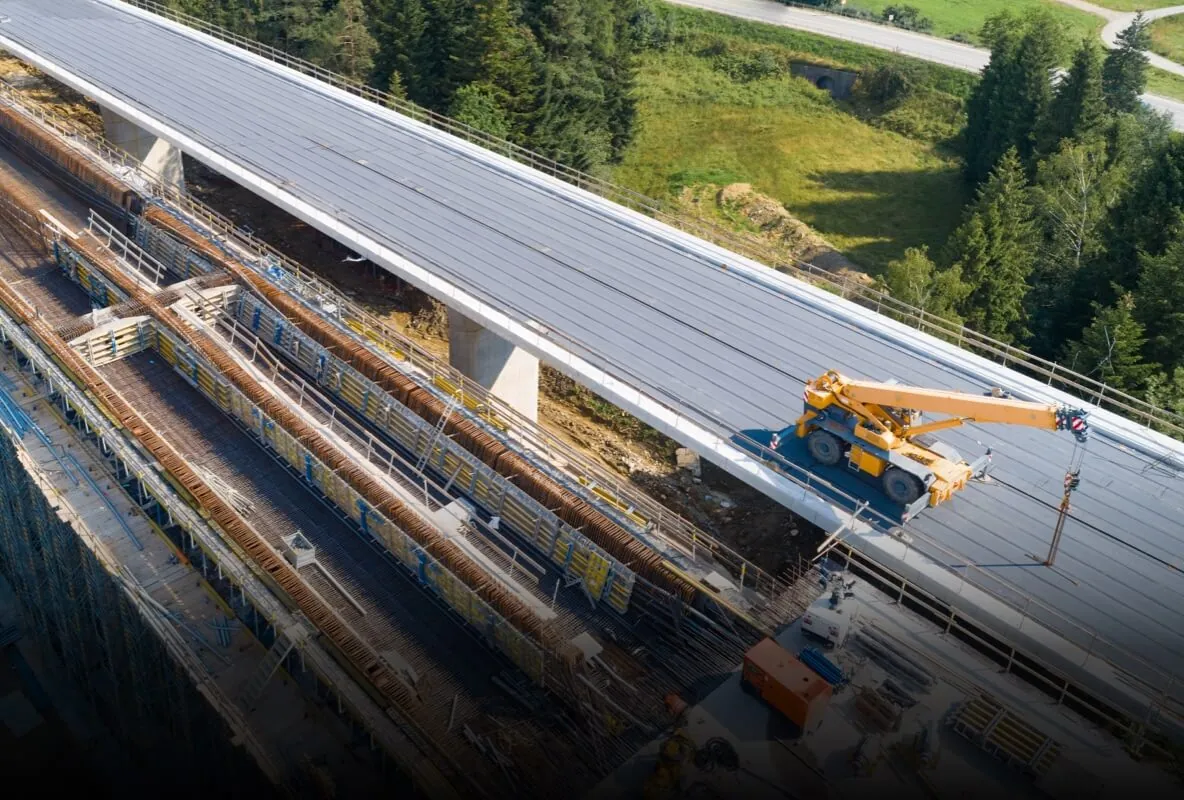
管控自动化大幅降低风险与成本
−80%
现场巡检耗时。以巡飞取代步行巡查与人工丈量。
24/7
数字孪生刷新。每日更新,无需人员到场。
100%
过程透明。面向业主、承包商与投资方。
10 / 10